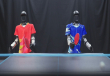
两台人形机器人组队打乒乓 连续对拉十多拍
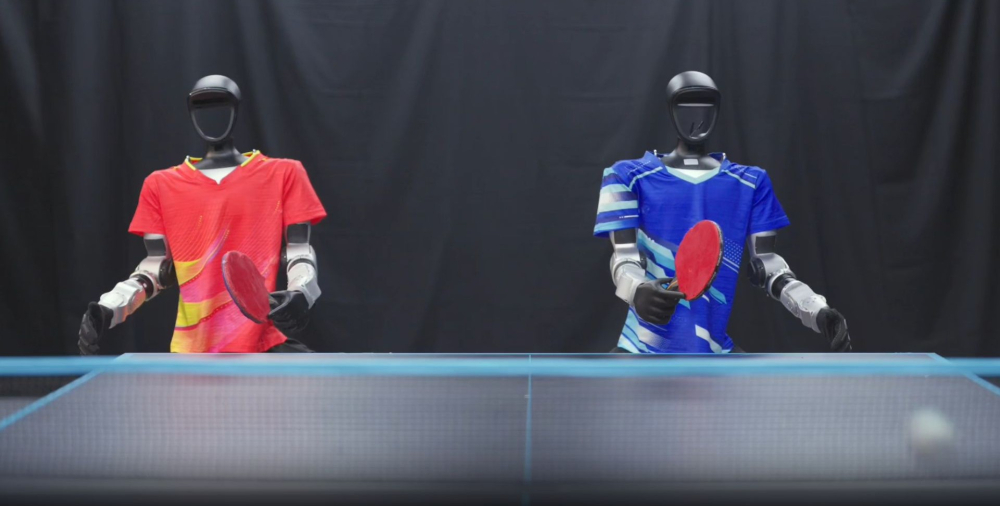
乒乓球双打对人类来说都足够难:两人挤在半张球台后,必须严格轮流击球,还得在出手后立刻给队友让位。据Interesting Engineering报道,来自中国香港的香港大学、上海创新研究院、Archon Robotics和英伟达的研究者近日发布了名为PingpongDuo的控制框架,让两台人形机器人真正打起了双打。
该框架采用层级控制:在团队层面,规划器为两台机器人选定站位目标,一个学习得到的风险估计器会评估每个动作里手、脚和身体发生碰撞的概率,安全过滤器随后调整有风险的站位方案,并优先保障正准备击球那台机器人的动作空间。在个体层面,系统为步法和球拍控制分别训练了AI策略——研究者用人类双打比赛视频训练出约200条覆盖不同移动距离的步法序列库,让机器人学会在击球、让位、回位和等待四种状态之间切换,而不必每次回到标准姿势。
击球环节另有一套细化策略:根据机器人当前姿态和对球的位置、速度估计,实时调整持拍手臂的7个关节。为了让策略可靠,团队用真实的球体飞行、台面弹跳和拍面接触数据校准了物理仿真,让系统能学会挥拍方式的细微变化如何影响回球是否过网、是否落在对方台面。
成绩单相当具体:在仿真中,PingpongDuo的回球成功率比现有最优基线提高了13.2%,让位阶段的定位误差约2厘米;在真机上,两台宇树G1人形机器人完成了十多次连续交替击球,一次2.15米的让位加回位动作周期仅用2.4秒,峰值速度达到每秒2.23米。
研究团队也坦承局限:目前系统依赖外部动作捕捉设备定位,也尚未考虑乒乓球旋转的影响。下一步方向是机载感知、旋转估计以及自主的进攻与防守策略。让机器人学会"给队友让路"这类协作能力,被认为是人形机器人走向真实共享空间的关键一步。
编译自 Interesting Engineering,原标题:"Two humanoid robots team up to play table tennis doubles, rally for over 10 shots"