美企用仿真教机器人学物理 融资1.5亿美元
总部位于美国马萨诸塞州剑桥市的机器人创企Eka Robotics宣布完成1.5亿美元A轮融资,由安德森·霍洛维茨(a16z)与富达系风投F-Prime联合领投,种子轮领投方Obvious Ventures与E14 Fund继续跟投,三星Next等多家机构以及若干财富500强战略投资方参投。据国内行业信源,本轮融资投后估值约14.5亿美元,公司方面未予确认。
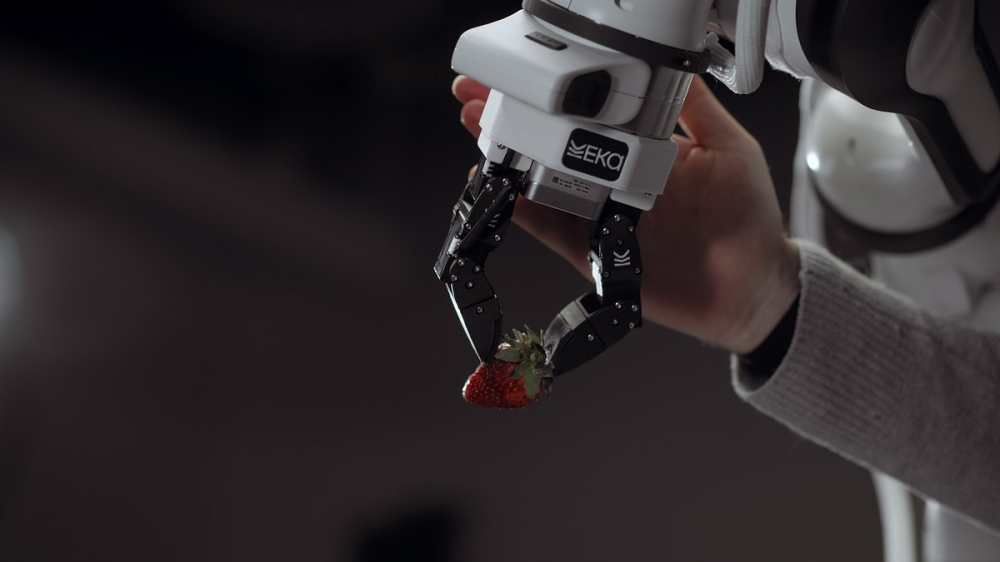
Eka成立于2024年,主攻方向是它所称的VFA(视觉-力-动作)模型:在常见的视觉与动作之外,把力与触觉反馈也纳入联合推理,让机器人像人一样,既看一样东西,也「掂」出它的软硬轻重。模型的训练不依赖人类示范数据,而是在仿真环境中用大规模强化学习完成——按公司说法,仿真里几分钟就能生成数千小时的机器人经验,还可以随意更换物体、环境与物理条件。
公司给出的性能数据颇为激进:搭载其模型的机器人对训练分布之外的各种物体,每小时可完成约1500次抓取操作,还能拧灯泡、往狭窄孔位里插线。Eka认为这些例子说明仿真到现实的迁移鸿沟正在收窄,其口号是「规模化的强化学习买来性能,经验的广度买来泛化」。
这条路线与当下主流的「模仿学习」形成鲜明对照。业内不少团队靠收集海量人类示范视频教机器人做事,高德与阿里日前开源的全身人形模型Lambda-0即以500小时人类第一视角数据为核心卖点;Eka则干脆反其道而行,主张机器人应当掌握物理规律,而非模仿人类动作,认为人类数据噪声大、难覆盖摩擦与重力等物理细节。
资本方对这一判断背书。a16z合伙人拉古·拉古拉姆称,VFA模型是他见过的第一个在泛化能力和吞吐量上同时满足实际部署要求的操作方案;早期投资方Fine Structure Ventures的董事总经理沙姆·卡马多利则表示,机器人在产线上的价值取决于成功率和上千次重复下的速度,现有泛化思路走不到这一步。
不过需要留意,本轮融资的客户名单、部署规模等关键细节均未披露,1500次每小时等性能数据也全部来自公司自述,没有独立验证。从实验室演示到真实客户现场的可靠性,是这条「物理优先」路线接下来要过的关口。
编译自 Embodied AI Frontier,原标题:"Eka Robotics Raises 150M Series A to Scale Vision-Force-Action Model"