Odyssey发布世界模型 一套底座驱动六种机器
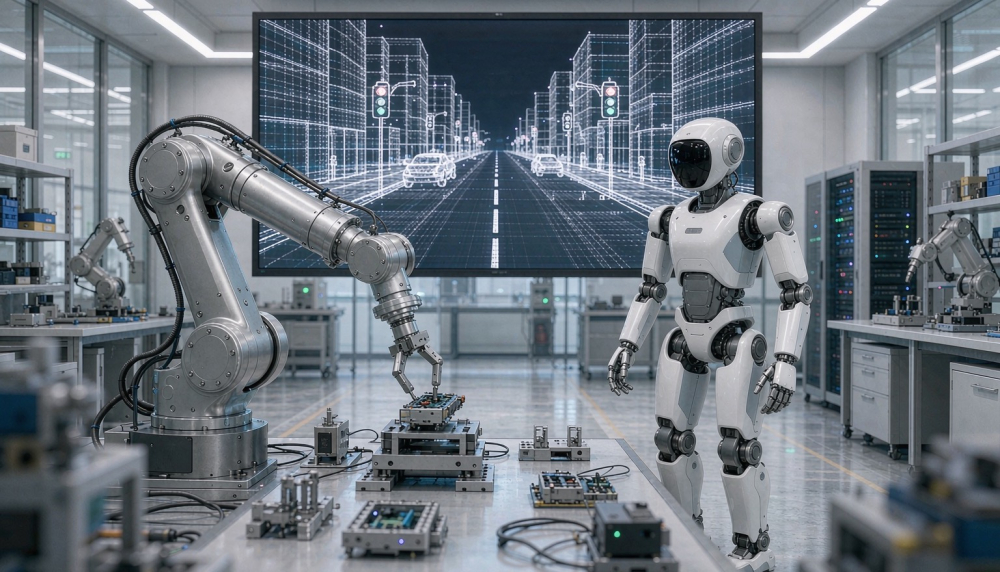
官方演示覆盖六类形态:机械臂、人形机器人、汽车、无人机、智能体训练环境和游戏。机械臂在数十小时示教数据基础上完成任务,甚至做出了示教中没有的失误恢复动作——一次没抓稳后自动换个角度重抓;人形机器人公司 Flexion 在其上构建的控制策略,在光照变化下比对照方案更稳;用约 20 小时模拟驾驶数据训练出的驾驶策略,在主干网络保持冻结的情况下,在印度真实道路上完成了自动驾驶;游戏方面,模型能玩《侠盗猎车手5》,并展现出把学到的行为迁移到其他游戏的早期能力。
成绩单方面,Odyssey-3 Pro 在由 Anates Labs 与 DeepMind 联合开发的 Physics-IQ Verified 视频到视频基准中拿到 66.1 分,为发布时最高分——该基准要求模型续写流体、光学、磁学等真实物理实验视频,并与实际结果比对。在 WorldMark 交互环境评估的四个类别中,它也拿下三项第一。架构上,Odyssey-3 采用自回归扩散变换器;预览版支持第一人称与第三人称导航,用户移动视角或触发事件后,模型会结合最新输入实时预测环境如何变化。
Odyssey 创始团队有十年无人驾驶研发背景,研究成员来自 DeepMind、特斯拉、Waymo、Meta、苹果和 Wayve,参与过 Gemini、Veo、GAIA 和特斯拉 FSD 等项目。CEO 奥利弗·卡梅伦表示,世界模型让物理智能体“带着对世界的通用理解”,从一台机器、一个环境、一个任务迁移到下一个。
需要提醒的是,上述基准成绩与演示均来自公司口径,独立验证仍然有限——生成物理上看似合理的视频,并不等于真正掌握了世界规律;长时程预测与陌生场景的迁移能力,仍有待检验。目前研究预览免费开放,Pro 版与 API 接入需联系该公司。
编译自 Odyssey 官方博客,原标题:“Today we’re launching Odyssey-3, our most powerful foundation world model yet”