Plurai融资1300万美元 帮智能体少翻车
AI智能体演示惊艳、落地翻车,是当下企业用户的共同痛点。各类基准测试显示,最强模型在企业模拟环境里也只有七成多的任务能独立完成。一家叫Plurai的初创公司想用自动驾驶行业验证过的老办法解决这件事:先在仿真世界里把事故都撞一遍。
周三,Plurai宣布完成1300万美元种子轮融资,由Team8领投,U&I、Velocity和Mercer参投。两位创始人卡达尔与莱维都出自自动驾驶数据公司Nexar,前者曾与Waymo合作,用仿真环境评估其端到端深度学习驾驶软件。
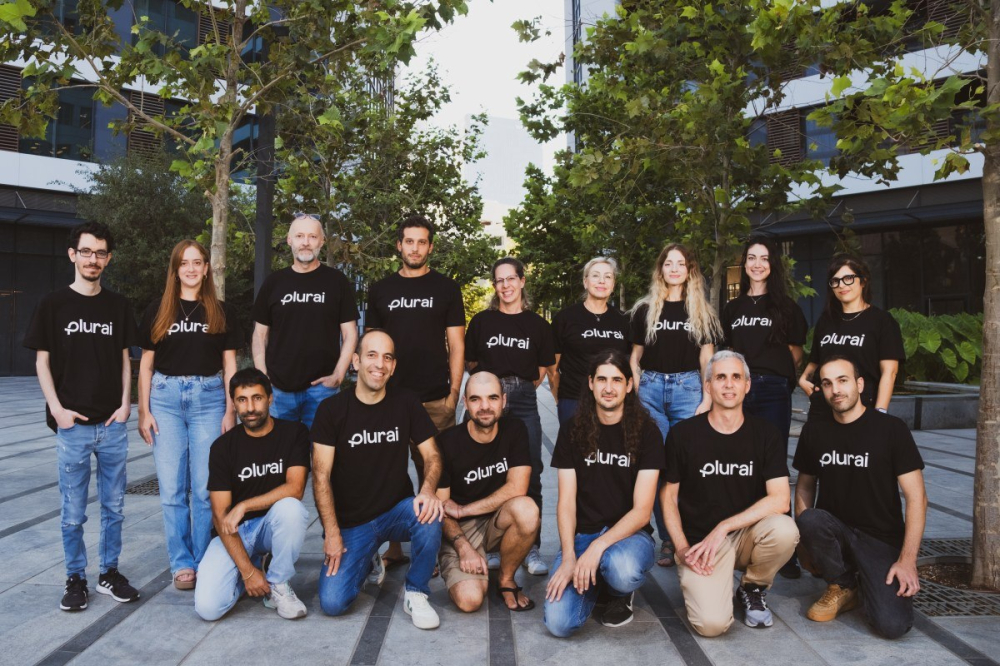
他们的判断是:智能体和端到端驾驶模型一样,都是在不可预测环境里运行的概率系统——订旅行时会无视报销政策,跨数据库组合查询就容易出错,冗长的客服对话会把上下文撑爆。Plurai的做法是给企业的知识库和工具链建一个数字孪生,把智能体所有可能路径铺成一张图,提前生成边界情况的评估与修补方案,并与Claude Code、Codex、Copilot、Cursor等现有智能体工具配合工作。
更深一层的生意是定制小模型:用仿真数据把大任务拆解、对开源小模型做定向后训练。与英伟达和Nebius合作的测试显示,其模型质量可与中档前沿模型比肩,成本却低一到两个数量级。谷歌DeepMind研究员、天使投资人米亚拉评价说,Plurai的优势在于理解生产环境的失败模式,并用合成数据去调优——毕竟前沿模型对企业私有数据总是「不在分布内」,价格也难以长期承受。
卡达尔的逻辑很直白:无论OpenAI和Anthropic的模型多聪明——它们肯定还会更聪明——它们不会懂你的业务和你的政策。
编译自 TechCrunch,原标题:"Plurai wants to help AI agents work better using the same approach that helped get self-driving cars to roads"