机器人登泰山大赛明日开赛 近50支队伍过招
明天(11 月 2 日),首届 CMG 世界机器人登泰山大赛将在山东泰安正式开赛。各类机器人齐聚泰山脚下,在红门至中天门的千年盘道上实景比拼——这段赛道有 3100 级台阶、600 米高差,一名登山爱好者爬上去要将近一小时,机器人则要全程完成自主行进、地形适配和负重爬坡。
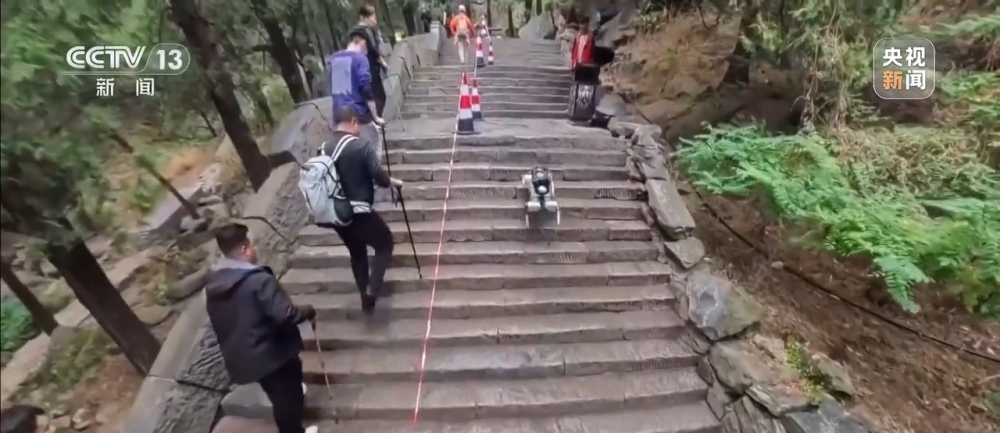
赛事设置竞速赛与专项赛两大类别、四个正式赛项和一个特色挑战赛项。竞速赛道考察机器人在复杂山地环境下的连续通行能力,分人形机器人与足式机器人两个组别:人形机器人正式赛段从红门广场到斗母宫,约 1.6 公里、600 余级台阶,完成赛段的队伍可自主挑战斗母宫到壶天阁的高难度延伸段;足式机器人竞速赛全程为红门广场至中天门,约 3.9 公里、3100 余级台阶。专项赛道里,足式机器人负重赛模拟泰山挑山工作业场景,比拼负重状态下的物资转运;外骨骼机器人助力赛则检验穿戴设备后的山地减负效果。排位赛已有近 50 支企业、高校及科研团队参赛。
总裁判长苏庆伟表示,最大的挑战是机器人怎么适应泰山的路——台阶有高有低、有宽有窄,还有鹅卵石路。不管是四足机器狗还是双足人形机器人,登山前的基本功都是建图:机器狗上的激光雷达发射红外激光扫描地形,判断前方是台阶、岩石还是树木,生成三维点云图后再植入机器人的「大脑」,让它知道该走什么样的路。
人形机器人面临的难题更多:身高更高,重心更难把控,头部视线看得远但脚前容易有盲区。一些参赛队伍干脆换思路,把「眼睛」移到胸前——优宝特参赛队的测试工程师介绍,摄像头装在胸前,看到的画面离台阶更近,脚尖前 45 度左右的视野都清晰,配合算法就没有视野盲区。除了路面感知,人形机器人还得练「脚感」:智身科技参赛队采用「盲爬」方式,脚触地瞬间通过关节受力和运动姿态实时调整下一步步距、保持身体平稳,动作连续不间断,相当于拥有一套类似人类的反应本能。
比赛之外还有个插曲:此前的排位赛中出现了「裁判追不上机器人」的窘况,组委会随之动态优化赛制,把裁判全程跟踪改为点位裁判值守。苏庆伟解释得很直白:机器人是用电的,换块电池就能继续加速,而裁判员的体能有限。这场发生在千年古道上的硬核比拼,也把山地特种机器人技术从实验室仿真环境拉进了真实的野外赛道。
综合央视新闻、IT之家报道。